
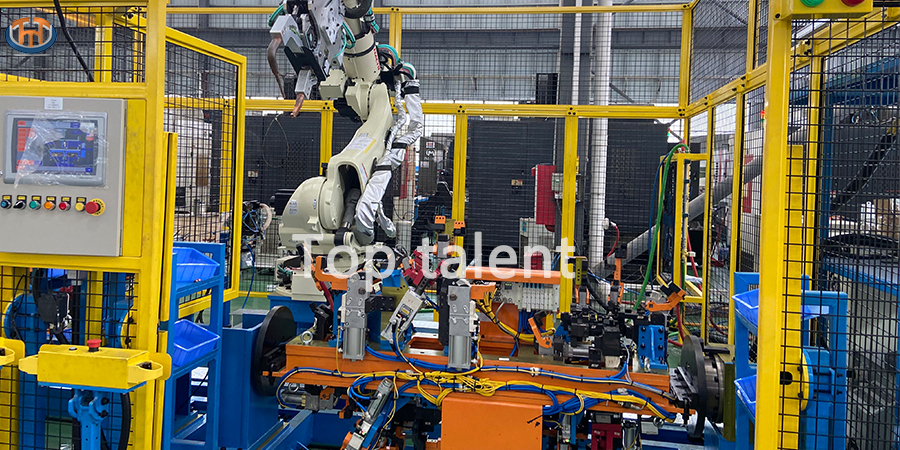
การเชื่อมด้วยหุ่นยนต์ได้ปฏิวัติอุตสาหกรรมการผลิตโดยนำเสนอความแม่นยำ ความเร็ว และความสม่ำเสมอที่เหนือกว่า อย่างไรก็ตาม ความสำเร็จของระบบการเชื่อมด้วยหุ่นยนต์นั้นขึ้นอยู่กับหลายปัจจัยเป็นอย่างมากการออกแบบอุปกรณ์จับยึดสำหรับการเชื่อมอุปกรณ์จับยึดเหล่านี้มีความสำคัญอย่างยิ่งในการยึดชิ้นงานให้อยู่กับที่ระหว่างกระบวนการเชื่อม เพื่อให้มั่นใจถึงความแม่นยำ ความสม่ำเสมอ และความปลอดภัย ในขณะที่อุตสาหกรรมต่างๆ ต้องการประสิทธิภาพและความสามารถในการปรับตัวที่สูงขึ้น...การออกแบบอุปกรณ์จับยึดสำหรับการเชื่อมด้วยหุ่นยนต์ได้พัฒนาเพื่อผนวกรวมเทคโนโลยีขั้นสูงและวิธีการใหม่ๆ เข้าไว้ด้วยกัน
บทบาทของอุปกรณ์จับยึดในการเชื่อมด้วยหุ่นยนต์
อุปกรณ์จับยึดชิ้นงานสำหรับการเชื่อมเป็นหัวใจสำคัญของระบบเชื่อมด้วยหุ่นยนต์ มีหน้าที่ในการยึดและจัดตำแหน่งชิ้นงานอย่างมั่นคง ลดการบิดเบี้ยว และรักษาแนวการเชื่อมให้คงที่ระหว่างกระบวนการเชื่อม อุปกรณ์จับยึดที่ออกแบบมาอย่างดีไม่เพียงแต่ช่วยเพิ่มคุณภาพของการเชื่อมเท่านั้น แต่ยังช่วยลดเวลาในการทำงานและของเสียจากวัสดุอีกด้วย ในสภาพแวดล้อมการผลิตที่มีปริมาณมาก การปรับปรุงเล็กน้อยในการออกแบบอุปกรณ์จับยึดก็สามารถนำไปสู่การประหยัดต้นทุนและเพิ่มผลผลิตได้อย่างมาก
ข้อควรพิจารณาที่สำคัญในการออกแบบอุปกรณ์ติดตั้ง
การเลือกวัสดุ: การเลือกวัสดุสำหรับอุปกรณ์จับยึดชิ้นงานเชื่อมมีความสำคัญอย่างยิ่ง อุปกรณ์จับยึดต้องทนต่ออุณหภูมิสูง แรงทางกล และการสัมผัสกับเศษโลหะกระเด็นจากการเชื่อม วัสดุที่นิยมใช้ ได้แก่ เหล็กกล้าชุบแข็ง อลูมิเนียม และโลหะผสมคอมโพสิต การเคลือบขั้นสูง เช่น เซรามิกหรือชั้นเคลือบทนความร้อน สามารถช่วยยืดอายุการใช้งานของอุปกรณ์จับยึดได้อีกด้วย
ความเป็นโมดูลและความยืดหยุ่น: การผลิตสมัยใหม่ต้องการความสามารถในการปรับตัว การออกแบบอุปกรณ์จับยึดแบบโมดูลาร์ช่วยให้สามารถปรับเปลี่ยนโครงสร้างได้อย่างรวดเร็วเพื่อรองรับรูปทรงของชิ้นงานที่แตกต่างกัน ซึ่งเป็นประโยชน์อย่างยิ่งในอุตสาหกรรมต่างๆ เช่น ยานยนต์และอากาศยาน ที่สายการผลิตมีการเปลี่ยนแปลงบ่อยครั้ง การรวมเอาแคลมป์ที่ปรับได้ ชิ้นส่วนที่สามารถเปลี่ยนได้ และกลไกปลดเร็วเข้าไว้ด้วยกัน จะช่วยลดเวลาหยุดทำงานได้อย่างมาก
ความแม่นยำและความสม่ำเสมอ: ระบบเชื่อมด้วยหุ่นยนต์ทำงานด้วยความแม่นยำระดับไมครอน และอุปกรณ์จับยึดต้องมีมาตรฐานเดียวกันนี้ นักออกแบบต้องคำนึงถึงการขยายตัวเนื่องจากความร้อน การสั่นสะเทือน และการโก่งตัวทางกลระหว่างกระบวนการเชื่อม การใช้การวิเคราะห์องค์ประกอบจำกัด (FEA) และซอฟต์แวร์ช่วยออกแบบด้วยคอมพิวเตอร์ (CAD) ช่วยให้วิศวกรสามารถจำลองและเพิ่มประสิทธิภาพการทำงานของอุปกรณ์จับยึดก่อนการผลิตได้
การบูรณาการกับหุ่นยนต์: อุปกรณ์จับยึดต้องสามารถทำงานร่วมกับแขนหุ่นยนต์และอุปกรณ์เชื่อมได้อย่างราบรื่น ซึ่งรวมถึงการตรวจสอบให้แน่ใจว่ามีระยะห่างที่เหมาะสมสำหรับการเคลื่อนที่ของหุ่นยนต์ การจัดแนวให้สอดคล้องกับระบบพิกัดของหุ่นยนต์ และการติดตั้งเซ็นเซอร์สำหรับการตรวจสอบแบบเรียลไทม์ หุ่นยนต์ร่วมปฏิบัติงาน (cobots) กำลังถูกนำมาใช้มากขึ้นเรื่อยๆ ซึ่งจำเป็นต้องมีอุปกรณ์จับยึดที่รองรับข้อกำหนดด้านความปลอดภัยและการปฏิบัติงานเฉพาะของหุ่นยนต์เหล่านี้
หลักการด้านการยศาสตร์และความปลอดภัย: แม้ว่าการเชื่อมด้วยหุ่นยนต์จะลดการมีส่วนร่วมของมนุษย์ลง แต่การออกแบบอุปกรณ์จับยึดชิ้นงานยังคงต้องให้ความสำคัญกับความปลอดภัยเป็นอันดับแรก ควรลดขอบคม จุดที่อาจหนีบ และชิ้นส่วนที่มีน้ำหนักมากให้น้อยที่สุด นอกจากนี้ อุปกรณ์จับยึดชิ้นงานควรได้รับการออกแบบให้สามารถโหลดและขนถ่ายชิ้นงานได้ง่าย เพื่อลดความเสี่ยงต่อการบาดเจ็บของผู้ปฏิบัติงาน
แนวโน้มใหม่ที่กำลังเกิดขึ้นในการออกแบบอุปกรณ์ติดตั้ง
อุปกรณ์จับยึดอัจฉริยะ: การบูรณาการเทคโนโลยี IoT (Internet of Things) เข้ากับอุปกรณ์จับยึดสำหรับการเชื่อมถือเป็นการเปลี่ยนแปลงครั้งสำคัญ อุปกรณ์จับยึดอัจฉริยะที่ติดตั้งเซ็นเซอร์สามารถตรวจสอบแรงยึด อุณหภูมิ และการจัดแนวในแบบเรียลไทม์ ข้อมูลเหล่านี้สามารถนำมาใช้ในการคาดการณ์ความต้องการในการบำรุงรักษา ปรับพารามิเตอร์การเชื่อมให้เหมาะสม และรับประกันคุณภาพที่สม่ำเสมอ
การผลิตแบบเพิ่มเนื้อวัสดุ (Additive Manufacturing): การพิมพ์ 3 มิติถูกนำมาใช้มากขึ้นเรื่อยๆ ในการผลิตชิ้นส่วนอุปกรณ์จับยึดแบบกำหนดเอง ซึ่งช่วยให้สามารถสร้างต้นแบบได้อย่างรวดเร็ว ลดการสิ้นเปลืองวัสดุ และสร้างรูปทรงเรขาคณิตที่ซับซ้อนซึ่งยากต่อการทำด้วยวิธีการตัดเฉือนแบบดั้งเดิม
การออกแบบที่เน้นความเบา: ด้วยการเพิ่มขึ้นของรถยนต์ไฟฟ้าและวัสดุน้ำหนักเบา อุปกรณ์จับยึดจึงต้องปรับตัวเพื่อรองรับวัสดุใหม่ๆ เช่น คาร์บอนไฟเบอร์และโพลิเมอร์ขั้นสูง อุปกรณ์จับยึดน้ำหนักเบาที่ทำจากโลหะผสมหรือวัสดุคอมโพสิตที่มีความแข็งแรงสูงสามารถเพิ่มประสิทธิภาพการใช้พลังงานและลดการสึกหรอของระบบหุ่นยนต์ได้
ความยั่งยืน: ในขณะที่อุตสาหกรรมต่างๆ ให้ความสำคัญกับการลดผลกระทบต่อสิ่งแวดล้อม นักออกแบบอุปกรณ์ติดตั้งจึงกำลังสำรวจวัสดุและกระบวนการที่เป็นมิตรต่อสิ่งแวดล้อม วัสดุรีไซเคิล เทคนิคการผลิตที่ประหยัดพลังงาน และการออกแบบที่ลดการใช้วัสดุให้น้อยที่สุดกำลังกลายเป็นสิ่งสำคัญ
บทสรุป
การออกแบบอุปกรณ์จับยึดชิ้นงานสำหรับการเชื่อมด้วยหุ่นยนต์เป็นสาขาที่มีพลวัตและพัฒนาอย่างต่อเนื่องควบคู่ไปกับความก้าวหน้าในด้านหุ่นยนต์ วิทยาศาสตร์วัสดุ และเทคโนโลยีการผลิต ด้วยการให้ความสำคัญกับความแม่นยำ ความยืดหยุ่น และนวัตกรรม วิศวกรสามารถสร้างอุปกรณ์จับยึดที่ไม่เพียงแต่เพิ่มประสิทธิภาพของระบบการเชื่อมด้วยหุ่นยนต์เท่านั้น แต่ยังตอบสนองต่อการเปลี่ยนแปลงของอุตสาหกรรมใหม่ด้วย เมื่อเทคโนโลยีอัจฉริยะและแนวคิดด้านความยั่งยืนได้รับความนิยมมากขึ้น อนาคตของการออกแบบอุปกรณ์จับยึดชิ้นงานสำหรับการเชื่อมด้วยหุ่นยนต์จึงเต็มไปด้วยความตื่นเต้นและการเปลี่ยนแปลงครั้งสำคัญ
วันที่เผยแพร่: 11 กุมภาพันธ์ 2568

.png)
.png)